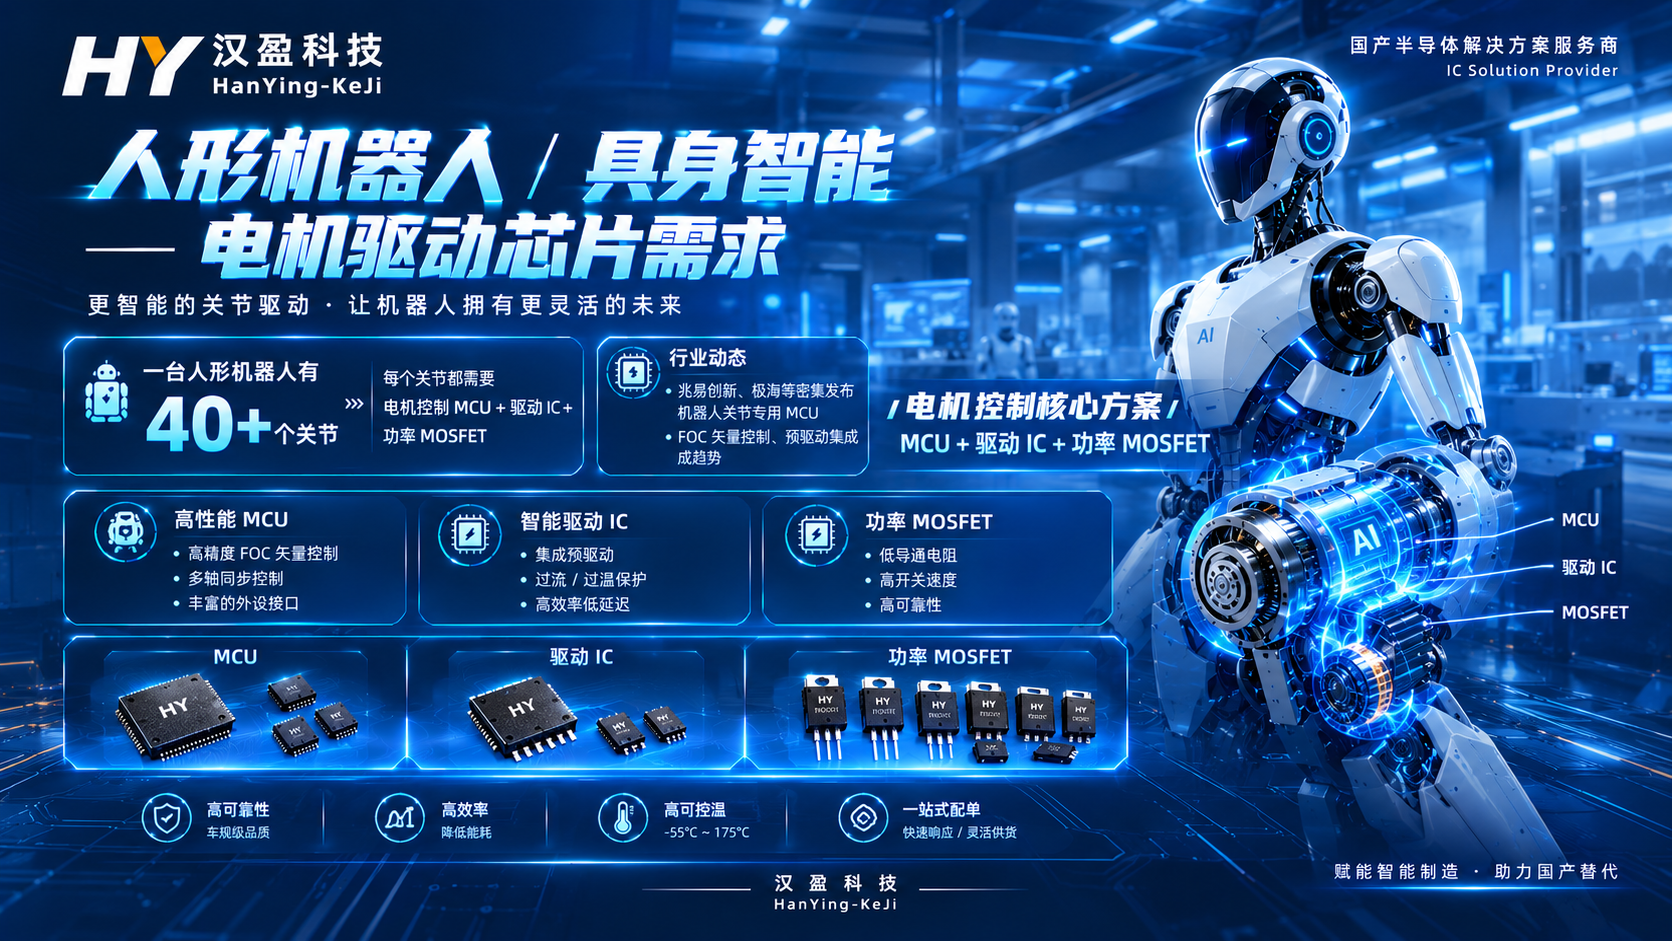
一台人形机器人有多少个关节?参考平台的数字是 40 个以上。而每一个关节,都需要一套独立的电机控制与驱动电路:一颗负责 FOC 矢量控制的 MCU、一颗三相栅极驱动 IC、六颗功率 MOSFET 组成三个半桥。
把这三件套乘上 40,就是电机驱动芯片在人形机器人里的基本盘。这篇文章讲清楚三件事:人形机器人为什么带火这三类器件,集成化趋势走到哪一步了,以及选型该怎么看。
01 真正变化的是:关节从“电机”变成“芯片系统”
人形机器人之所以难做,是因为它几乎全身都是“会动的部分”:肩、肘、腕、髋、膝、踝,加上灵巧手的每个指关节,全尺寸机型通常有 40~60 个智能关节模组。
每个关节都是一套完整的微型伺服系统:控制层是电机控制 MCU,驱动层是栅极驱动芯片,功率层是功率 MOSFET 组成的三相半桥。参考平台的典型构成是:一颗三相栅极驱动 + 六颗功率 MOSFET + 两到三路电流检测 + 一颗 FOC MCU。

02 先分清:三件套各管什么
MCU 是大脑。它跑 FOC 矢量控制算法,实时采集电机电流和编码器角度,算出发给电机的电压矢量。关节越精密,对 MCU 的算力和 ADC 采样速度要求越高。
驱动 IC 是“点火器”。MCU 输出的是弱信号 PWM,驱动 IC 把它放大成能快速开关 MOSFET 的栅极驱动电压,同时带过流、欠压保护。趋势是把预驱动和 MCU 集成在一起,省面积、省成本。
功率 MOSFET 是真正出力干活的。六颗 MOSFET 组成三个半桥,按序导通,把母线电压“斩”成三相正弦电流驱动无刷电机。关节里数量最多的功率器件,就是它。
03 从分立到集成:FOC 和预驱动正在变成标配
国产芯片厂商正在密集押注这个赛道。兆易创新 2026 年 8 月发布 GD32H77R 伺服驱动专用 MCU,同时推出 GD32F50MxxG:把 MCU 和自研模拟芯片合封,单芯片集成三相栅极驱动器与四路轨到轨运放,一颗芯片解决一个关节的大部分电路。
极海半导体则给出“MCU + 驱动 + 功率 + 编码器 + 算法”的关节芯片矩阵,并向驱控一体、编控一体演进;国民技术也联合中国科学院深圳先进院,发布了基于双核 MCU N32H785 的关节电机驱控方案。
行业共识是:MCU 正在从单纯控制器走向电机控制 SoC、SiP,集成度越高,关节越小、越省电,越适合人形机器人局促的空间。但无论驱动 IC 怎么集成,功率级的三相半桥仍需要六颗 MOSFET——功率器件是关节驱动里“省不掉”的一环。
04 选型判断框架:四个变量
电压与电流。人形机器人关节常用 24V / 48V 母线,MOSFET 通常选 40V~100V 等级;电流按关节峰值力矩折算,留足余量。
损耗与散热。关节空间小、散热差,Rdson 和开关损耗直接决定电机效率与温升,小型化封装(如 DFN、QFN)越来越重要。
控制资源。FOC 需要足够的 MCU 算力、高速 ADC 和高分辨率 PWM;带硬件加速单元的 MCU 能显著降低 CPU 占用。
供货与生态。关节 MCU 正处国产放量期,选型要看工具链、样品支持、交期和二供,别等量产后才发现卡在货期。
05 汉盈科技能提供什么
作为电子元器件经销商,汉盈科技持续深耕功率器件与模拟器件。在机器人关节驱动链路里,我们可以提供:PANJIT 强茂的 40V / 60V / 100V / 150V 低压与中压 MOSFET(车规级系列可选),用于关节三相半桥功率级;强茂肖特基二极管与 TVS,用于续流和母线保护;润石科技运放与比较器,用于电流检测放大与信号调理;Molex 连接器,用于关节线束与板对板互连。
在电机控制 MCU 与预驱动 IC 方面,汉盈可结合客户的主控方案,协助完成整套关节驱动器件清单的选型、样品测试与批量供货。如果您正在做人形机器人关节、伺服电机或 BLDC 驱动设计,欢迎联系汉盈科技交流方案。

 咨询电话:
18102830805


 全国免费客服电话 18102830805